用轻量级人工智能技术实时追踪多个机器人足球队员的位置和朝向
作者: aeks | 发布时间: 2026-10-27 06:12 | 更新时间: 2026-10-27 06:12
学科分类: 控制科学与工程 智能科学与技术 机械工程 计算机科学与技术
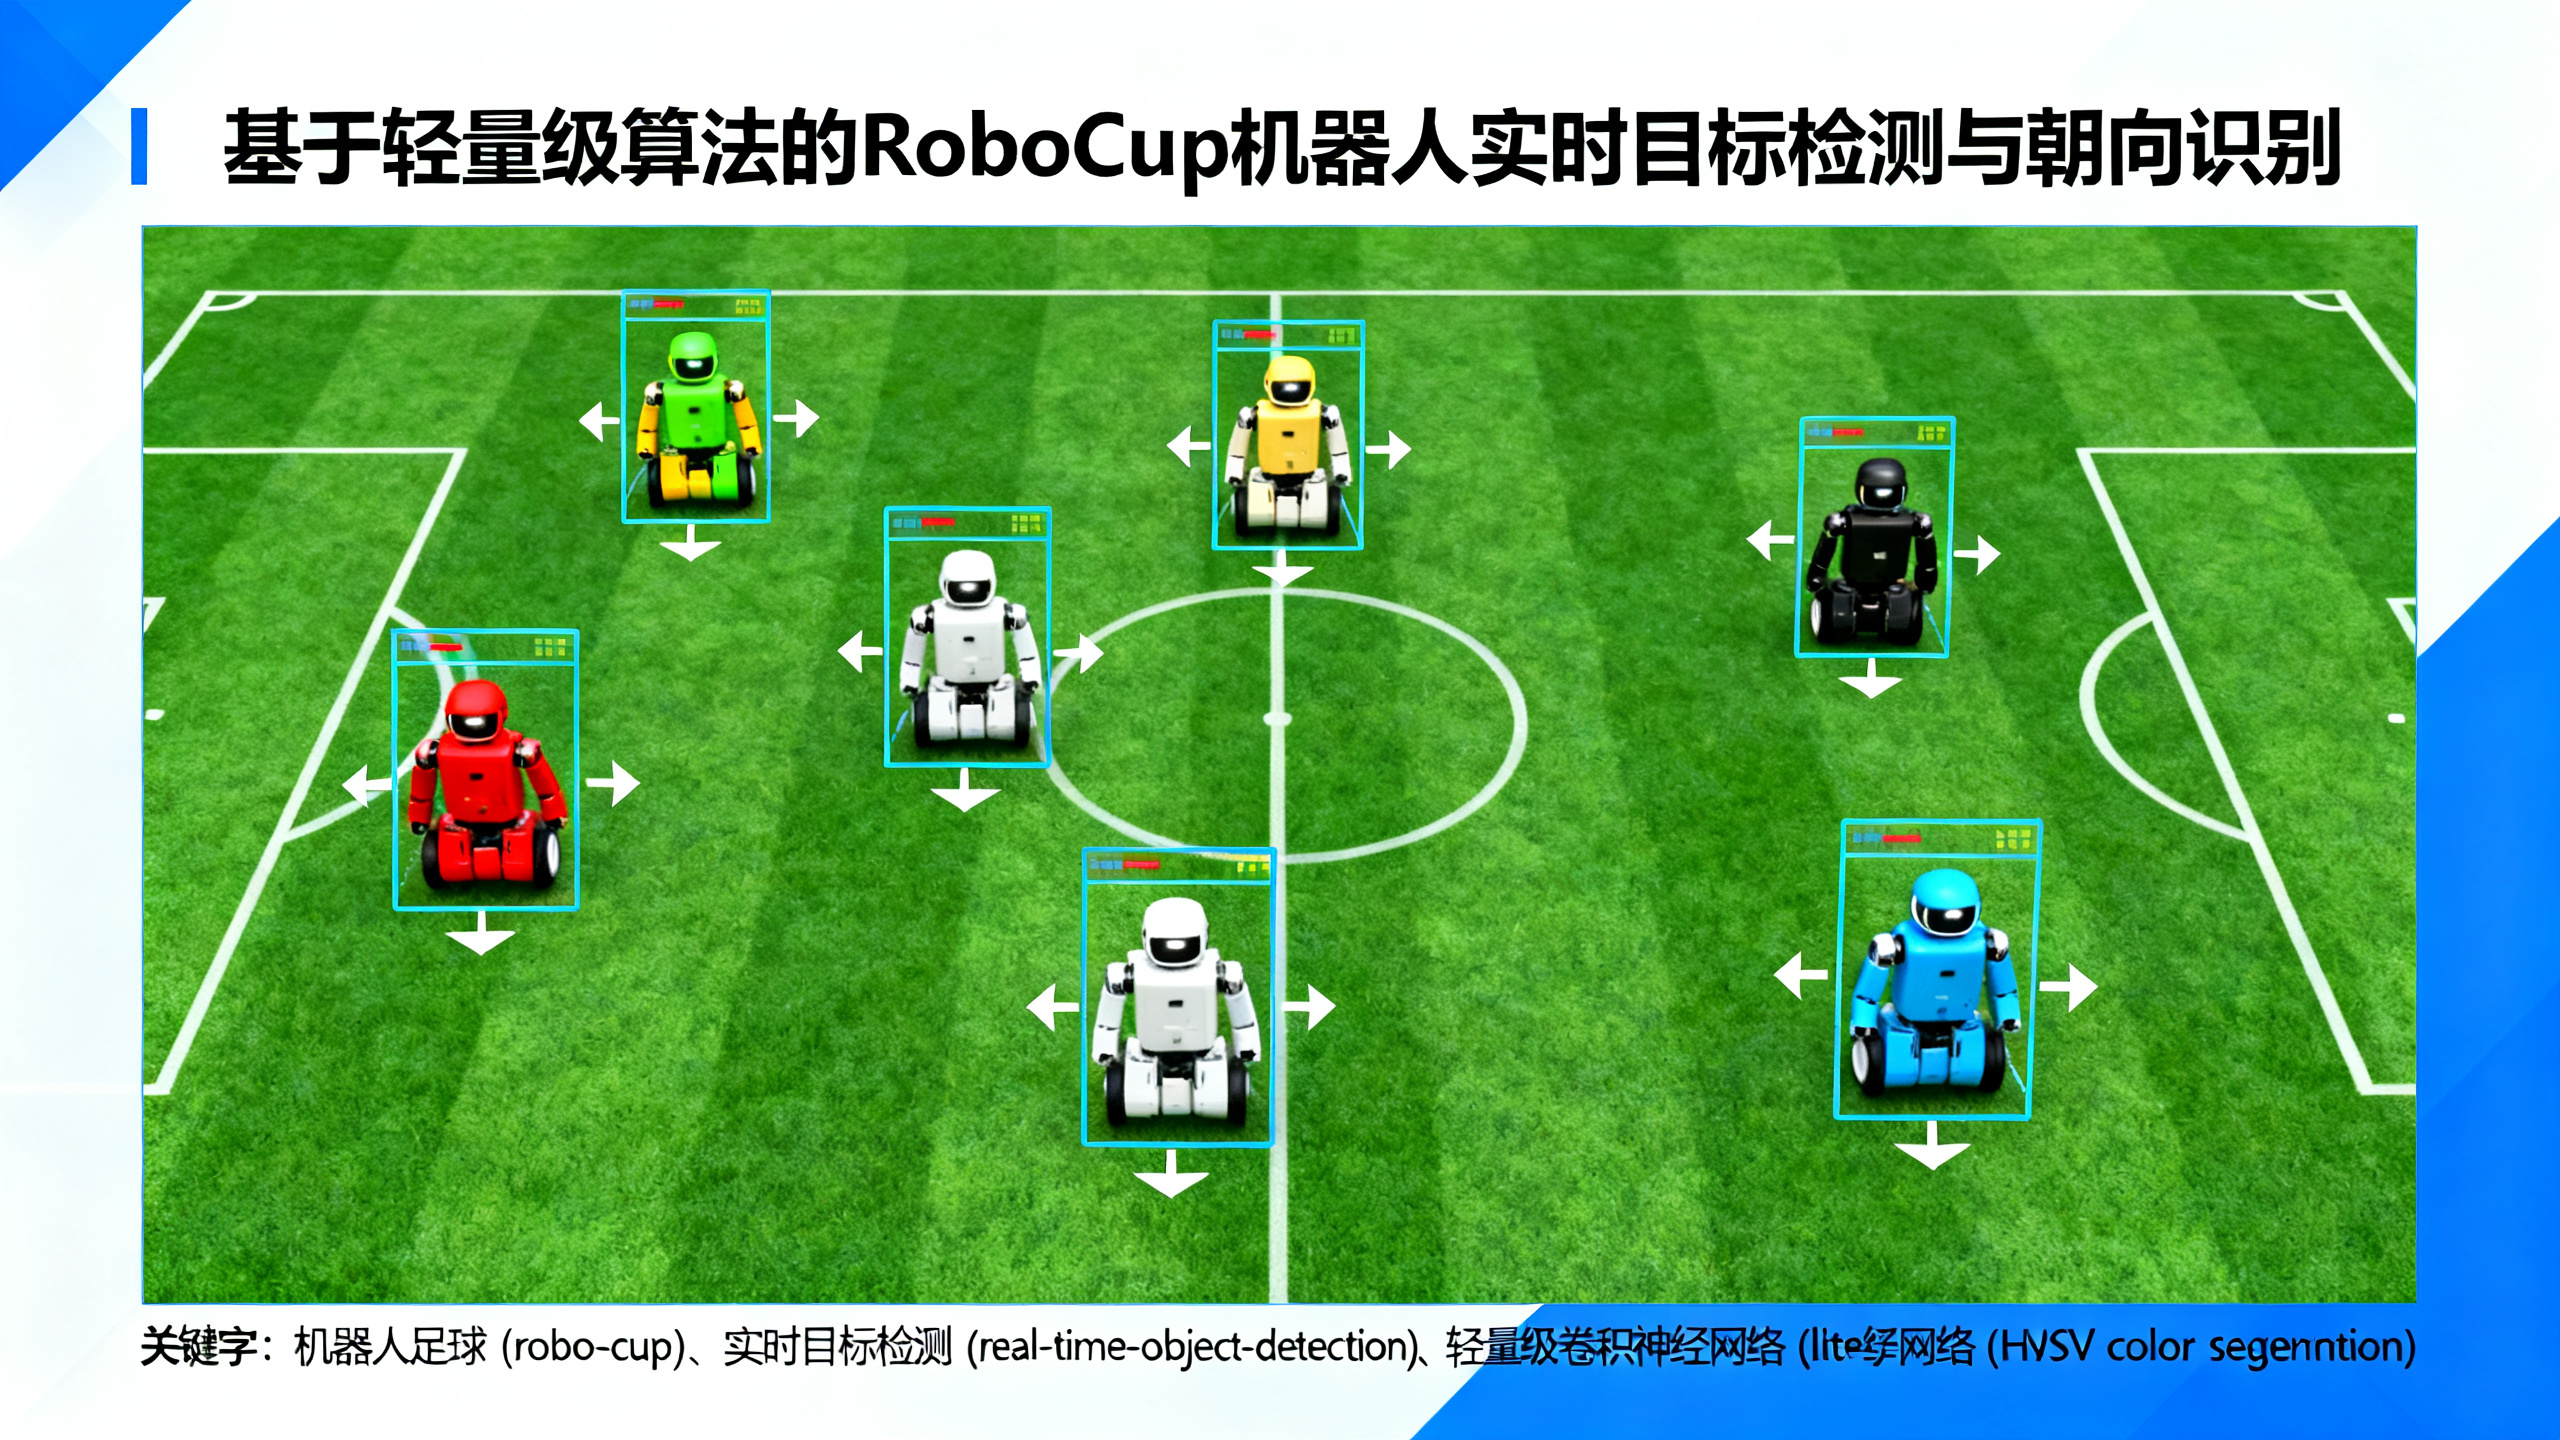
用轻量级人工智能技术实时追踪多个机器人足球队员的位置和朝向
在机器人足球(如RoboCup)比赛中,要让多个机器人自主配合,必须实时知道每个机器人的精确位置和朝向(即它面朝哪个方向)。本文针对这一关键问题,提出了两套完整、实用的视觉识别方案。第一种方法:先用简单的颜色识别(HSV色彩分割)找出机器人在画面中的大致区域(即“色块分析”),再用两个专门设计的小型卷积神经网络(名为RoboCup-I和RoboCup-II)判断单色机器人的朝向;第二种方法则更进一步:用两种高效的目标检测模型(SSD-MobileNetV2和RFB-ULGFD)来同时定位机器人和足球,而朝向判断改用一种新颖的“颜色分割+三角计算”方法——它不依赖复杂网络,仅靠机器人顶部颜色分布就能算出角度。实验表明,RFB-ULGFD模型在分辨率为480×360时,检测准确率达98.17%(IoU=0.5标准下),单次推理仅需4毫秒(整套流程含预处理和后处理共12毫秒,GPU运行);而新提出的朝向算法在合成数据上误差仅2.06度,整套流程延迟低至6–15毫秒,即使只用普通CPU也能满足实时需求。这些方法兼顾精度、速度与实用性,为低成本、高响应的多机器人系统提供了可行方案。