水下机器人集群的自发有序临界状态
作者: aeks | 发布时间: 2026-11-15 15:05 | 更新时间: 2026-11-15 15:05
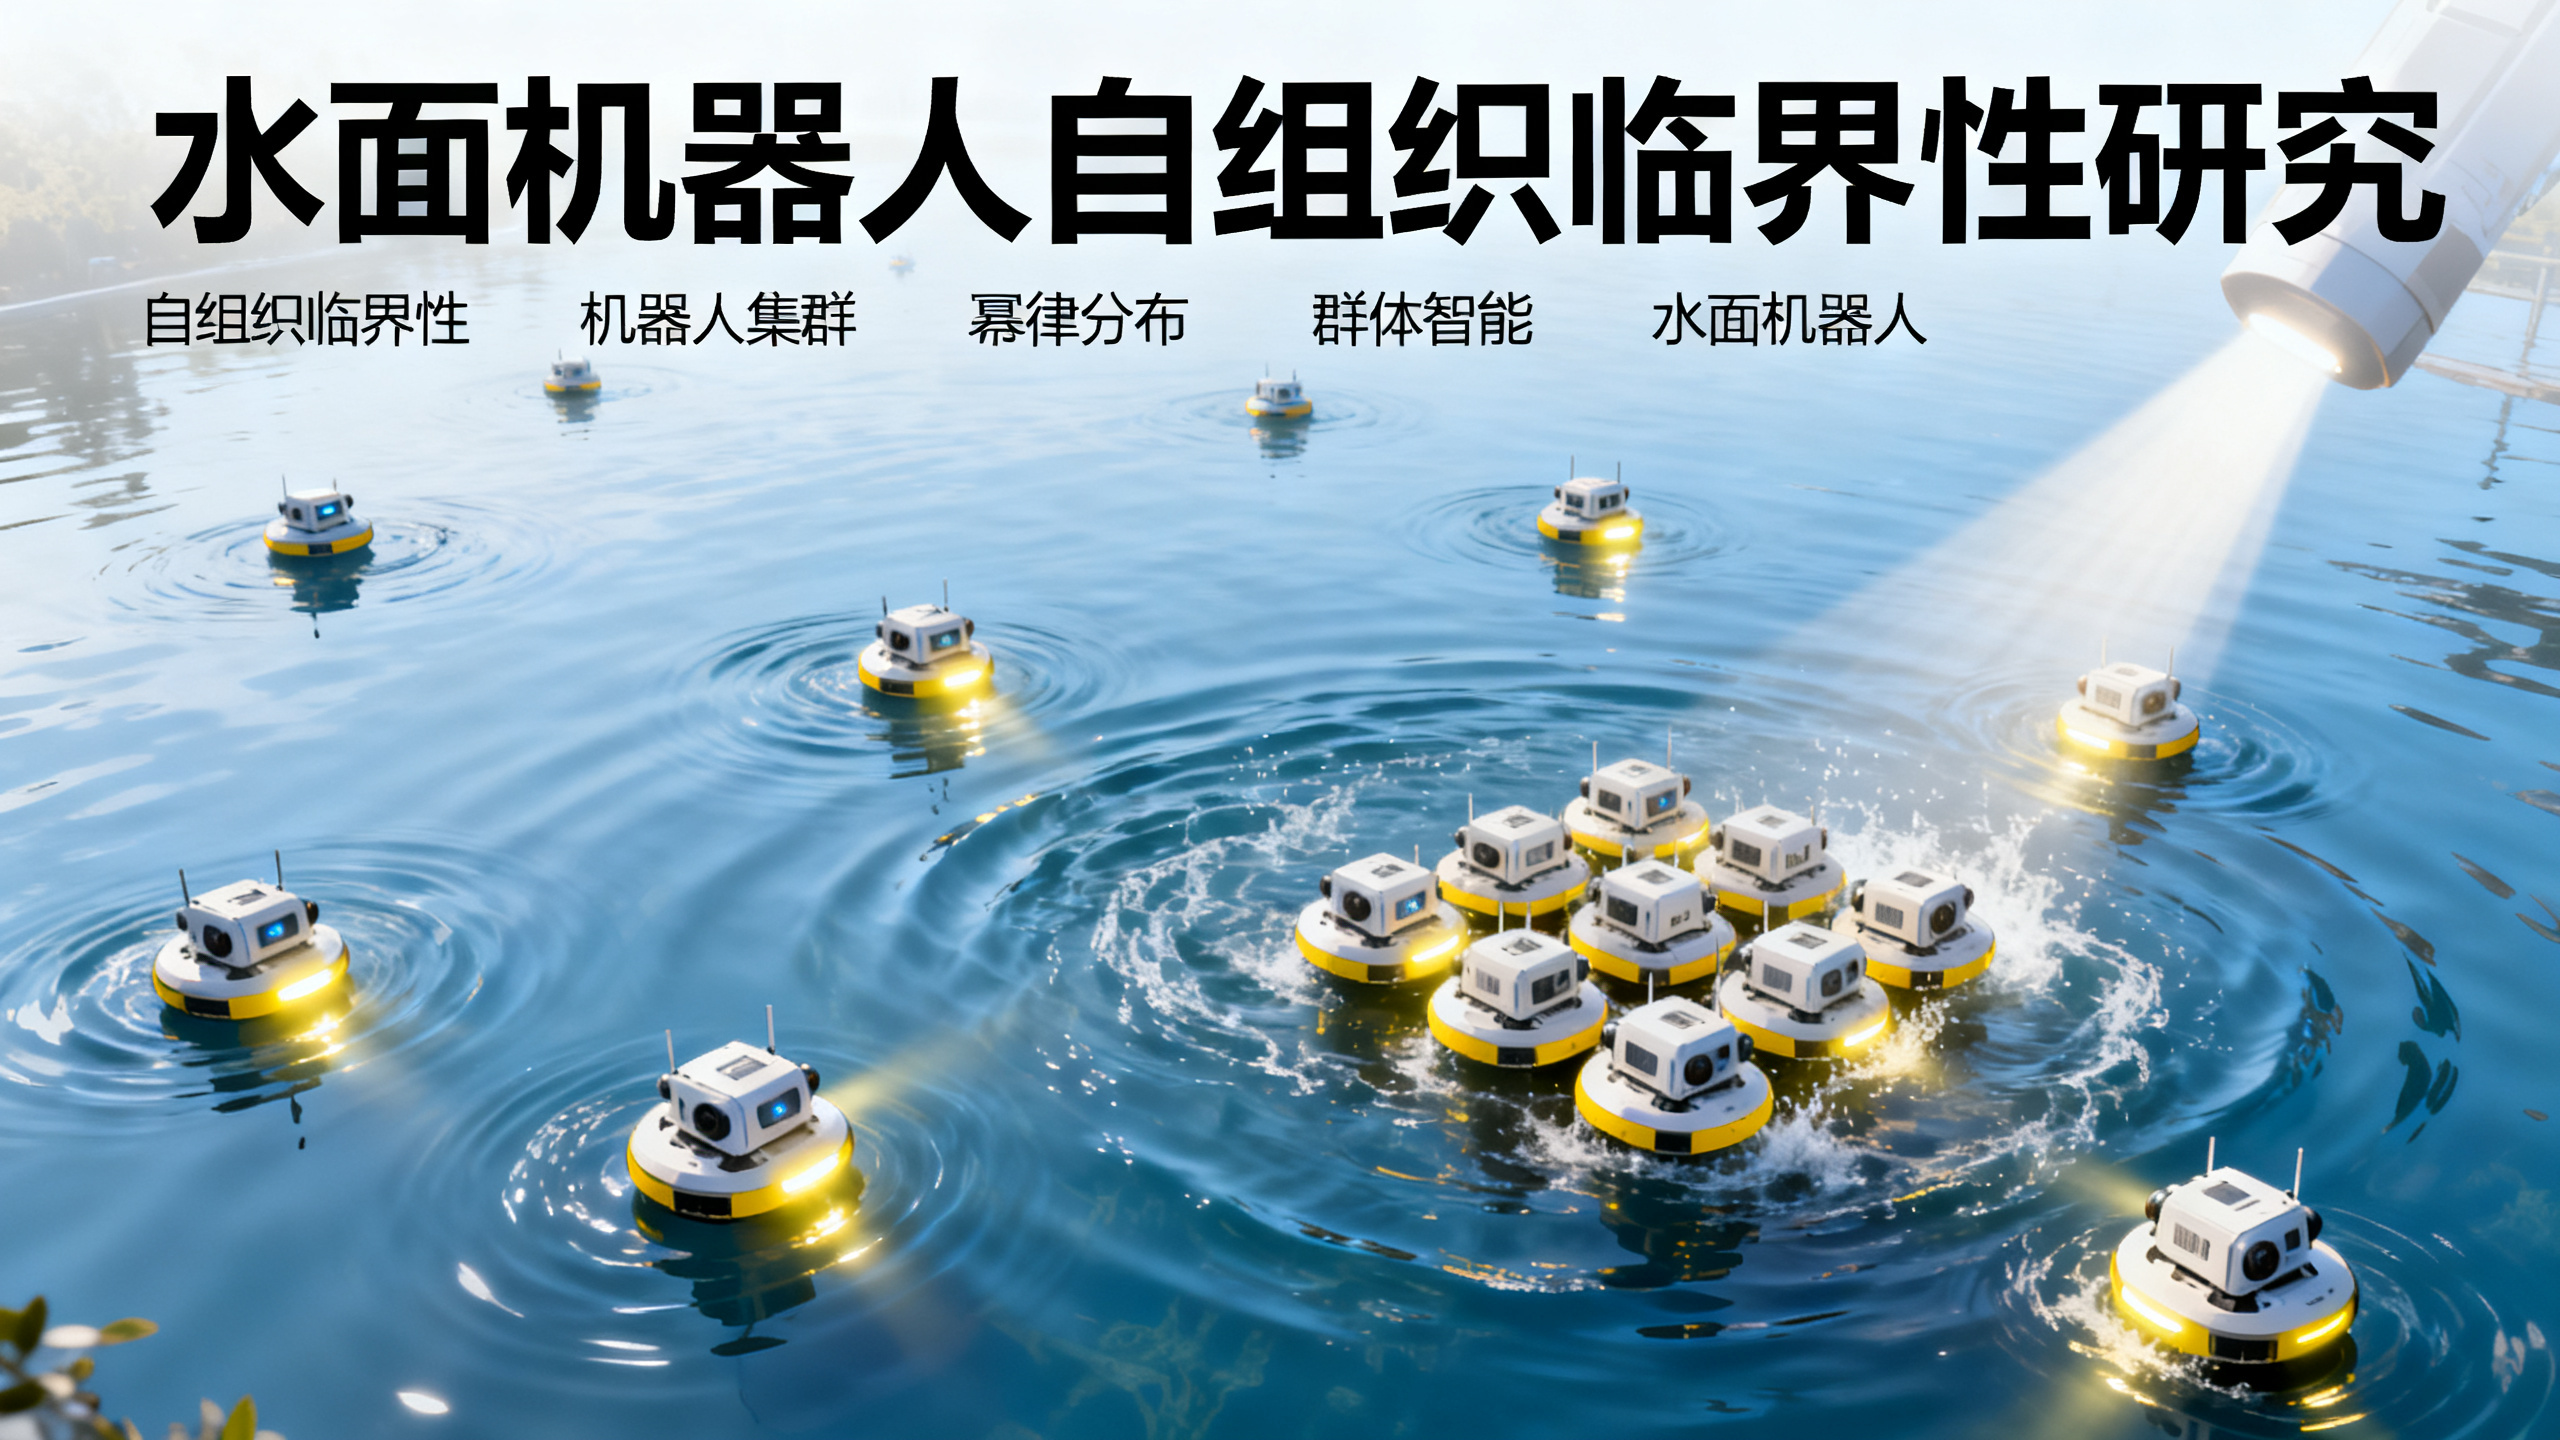
文章题为《水生机器人群体中的自组织临界性》,面向大众解释了人工系统如何再现自然界自组织临界性。自组织临界性是指系统无需外部精细调参,就能通过局部互动自发进入临界状态;在临界状态中,事件没有固定大小,小事件常见而大事件罕见但可能出现,其分布常呈幂律,比如沙堆雪崩、地震、森林火灾和神经活动的级联。该研究的水面机器人群体由许多约80立方厘米、40克的小型机器人组成,每个机器人带三个对称分布的热塑性聚氨酯振动膜和振动电机,依靠水波反作用力在任意方向移动;机身侧面有发光二极管和光敏电阻。机器人通过光吸引彼此:光敏电阻比较三个方向的光强,计算光源方位并调节电机速度,从而朝同伴移动,形成隐式通信和正反馈。同时,每个机器人在水面制造波纹,波纹会对周围机器人产生机械排斥,阻止群体无限聚成一团,形成负反馈。光吸引与水波排斥在环境中组成非线性反馈网络。实验从64个机器人随机分布开始,观察到群体先聚成多个大小不同的相关团簇,再分散、重组、持续变化。研究用距离阈值和速度方向阈值定义相关团簇,统计发现团簇大小和存在时间近似服从幂律分布,拟合指数与复杂系统自组织临界性结果接近;同时分析功率谱,也显示噪声特征。作者还进行二维格子仿真,增大群体密度和规模,验证不同尺度下幂律与标度关系仍能保持,体现有限尺寸标度普适性。研究进一步改变发光强度和群体密度,发现只有二者超过阈值时,系统才自发进入临界状态;香农熵等指标表明团簇分布多样性趋于稳定,稳态不依赖具体参数。文章也说明统计方法:使用改进的最大似然法拟合带截断的离散幂律,用Kolmogorov-Smirnov检验和P值判断幂律假设是否成立,并用香农熵量化相关团簇大小分布的不确定性。实验追踪依靠黄色高对比标记、高像素摄像头和Python图像处理获得机器人轨迹。刺激源实验设计一个被动红外装置,本身不发射可见光,机器人根据接收红外强度调节灯光亮度;尽管单个机器人不知道刺激源方向,群体聚集后形成指向刺激源的亮度梯度,导致大量机器人向刺激源移动并推动它,稳定平均速度约0.63厘米每秒。刺激源不会破坏幂律临界性,还能使群体形成高密度锚点区域,或在两个固定刺激源之间自发搭桥。讨论部分认为,该平台把个体自主性、环境物理耦合和局部互动结合,为研究动态环境中的自组织临界性提供可控实验模型;对机器人集群而言,它展示了一种通过局部规则涌现集体运输、自适应结构和稳健协调的路径,可减少全局编程和中心控制。文章也讨论局限:模拟与实验指数不同,源于空间时间离散化、流体耦合简化、碰撞和测量差异;自组织临界性的普适性不要求指数完全相同,而要求出现幂律、无标度和自组织到稳态。未来可拓展到三维水下或空中机器人集群、多刺激源或动态障碍、多物理场耦合和更复杂自适应算法。